


Por favor déjanos un mensaje
Privacy statement: Your privacy is very important to Us. Our company promises not to disclose your personal information to any external company with out your explicit permission.

La impresión 3D cambia todo eso. Del archivo CAD a la pieza física se necesitan sólo unos días. Sin moldes ni costes de herramientas. Este artículo cubre dónde encaja la impresión 3D en la fabricación de robots y cómo elegir el proceso adecuado para sus piezas.
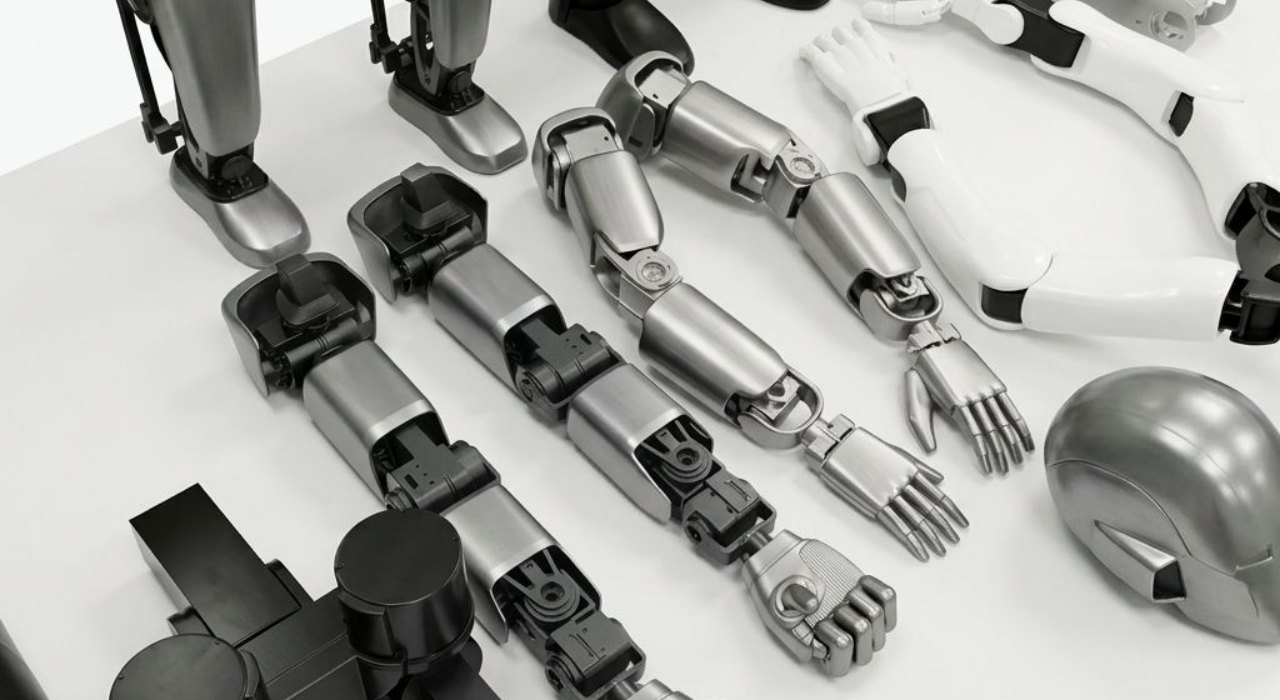
La tecnología robótica evoluciona extremadamente rápido. Su hardware debe mantenerse al día con los nuevos sensores, las actualizaciones de software y las cambiantes demandas de los clientes. Cuando las piezas se ven frenadas por procesos de producción lentos y costosos, se ralentiza el progreso general. He aquí por qué la impresión 3D tiene ventajas únicas en el desarrollo de la robótica y la automatización.
Cada robot pasa por docenas de iteraciones de diseño antes de su implementación real. Piezas como estructuras de brazos, geometrías de pinzas, soportes de sensores y carcasas protectoras necesitan pruebas repetidas. Cada versión debe realizarse y verificarse rápidamente.
La fabricación tradicional lucha con este ritmo. El mecanizado CNC funciona, pero el costo es alto y las piezas son difíciles de cambiar una vez fabricadas. El moldeo por inyección es aún menos flexible. Cada cambio de diseño necesita un nuevo molde. Se pierden semanas y decenas de miles en costos de moldes incluso antes de que comiencen las pruebas.
La impresión 3D resuelve este problema. Puede convertir su archivo CAD en un prototipo funcional en uno o dos días. De la idea a la parte física, sin coste alguno de molde. Cuando el diseño necesita un ajuste, simplemente actualiza el archivo e imprime nuevamente.
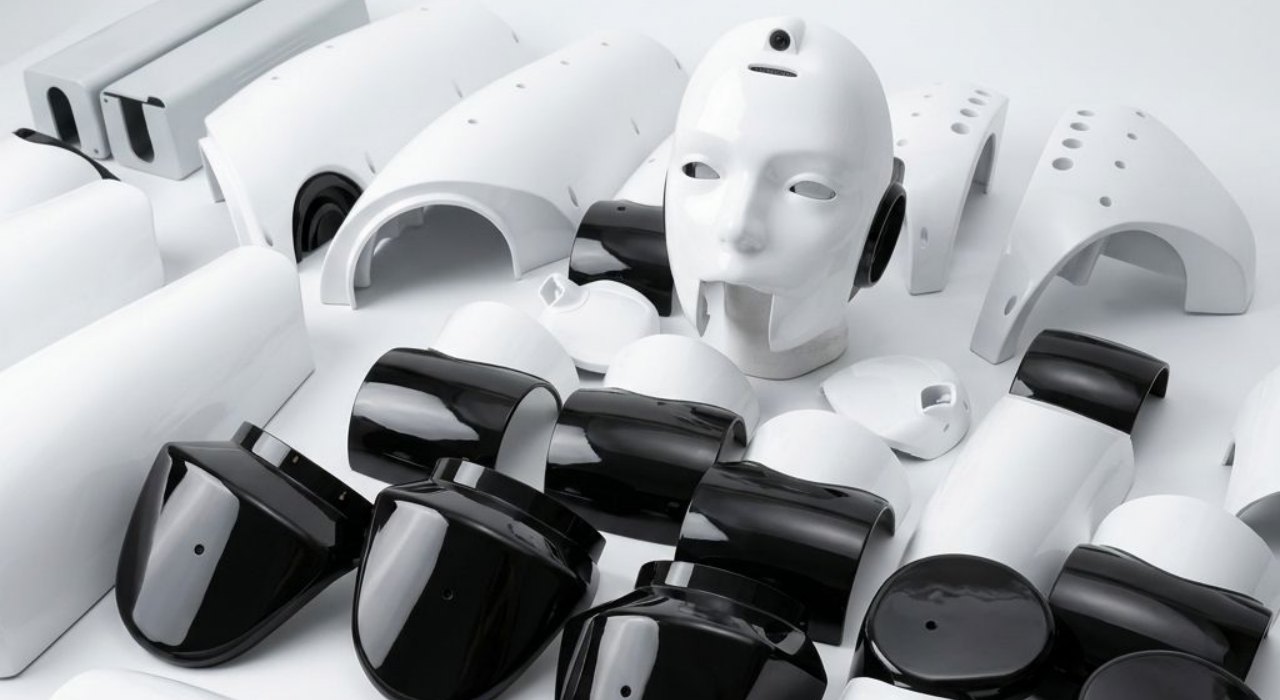
En la fabricación de bienes de consumo, una sola pieza suele producirse en millones de unidades. La industria de la robótica es completamente diferente. La mayoría de las piezas de robots son de bajo volumen, muy complejas y profundamente personalizadas.
Piensa en las partes que hacen que cada robot sea único:
Las cantidades de estas piezas nunca son suficientes para cubrir el coste de los moldes o las herramientas específicas. Con la impresión 3D, puede crear estos componentes personalizados directamente a partir de archivos CAD. Sin cantidad mínima de pedido y sin costo adicional por herramientas que solo usa una vez.
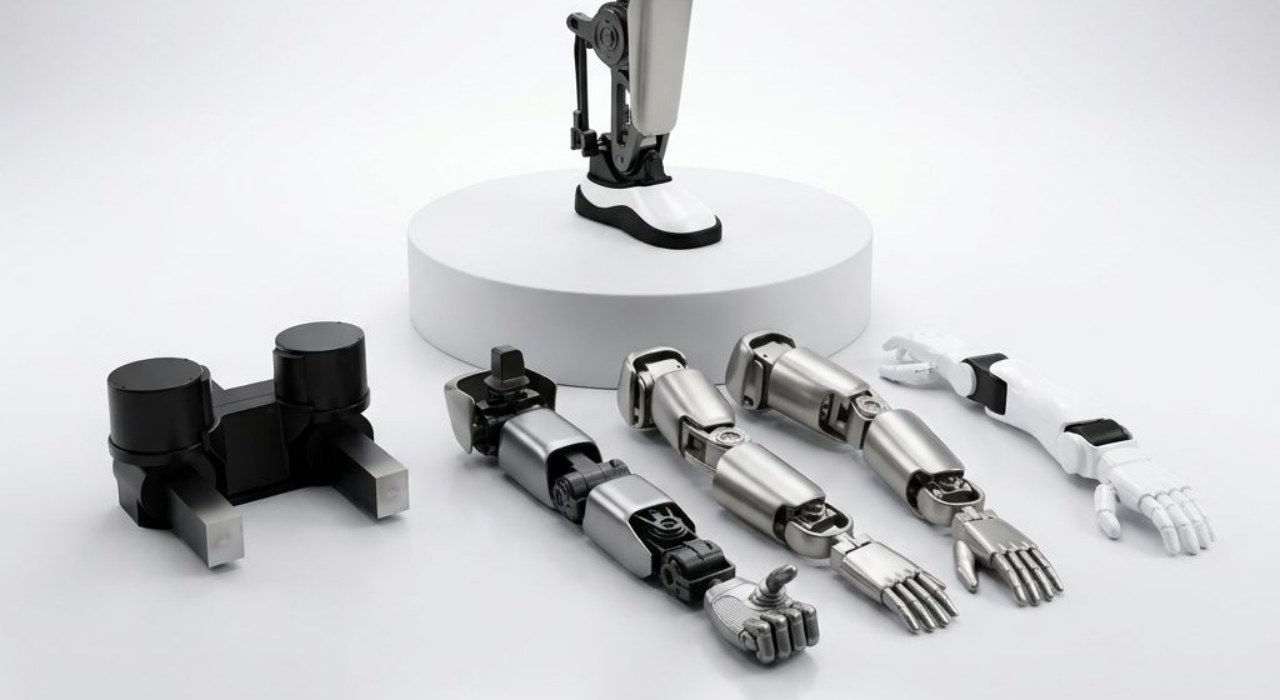
Las herramientas de extremo de brazo (EOAT) es donde la impresión 3D aporta el mayor valor a la robótica. Las pinzas utilizadas en sistemas de recogida y colocación, automatización de ensamblaje y líneas de embalaje se benefician del diseño liviano, las estructuras internas complejas y la rápida capacidad de personalización de la impresión 3D.
A la hora de diseñar pinzas, la fuerza por sí sola no es suficiente. El peso es igualmente crítico. Las pinzas más ligeras implican tiempos de ciclo más rápidos y menos carga para el brazo del robot. Tampoco se pueden ignorar la precisión de agarre y la capacidad de reemplazo con la punta de los dedos, especialmente cuando se manipulan piezas frágiles o irregulares.
Estos materiales pueden producir pinzas livianas capaces de manejar tiempos de ciclo de alta velocidad. También pueden soportar las duras condiciones del uso diario de producción.
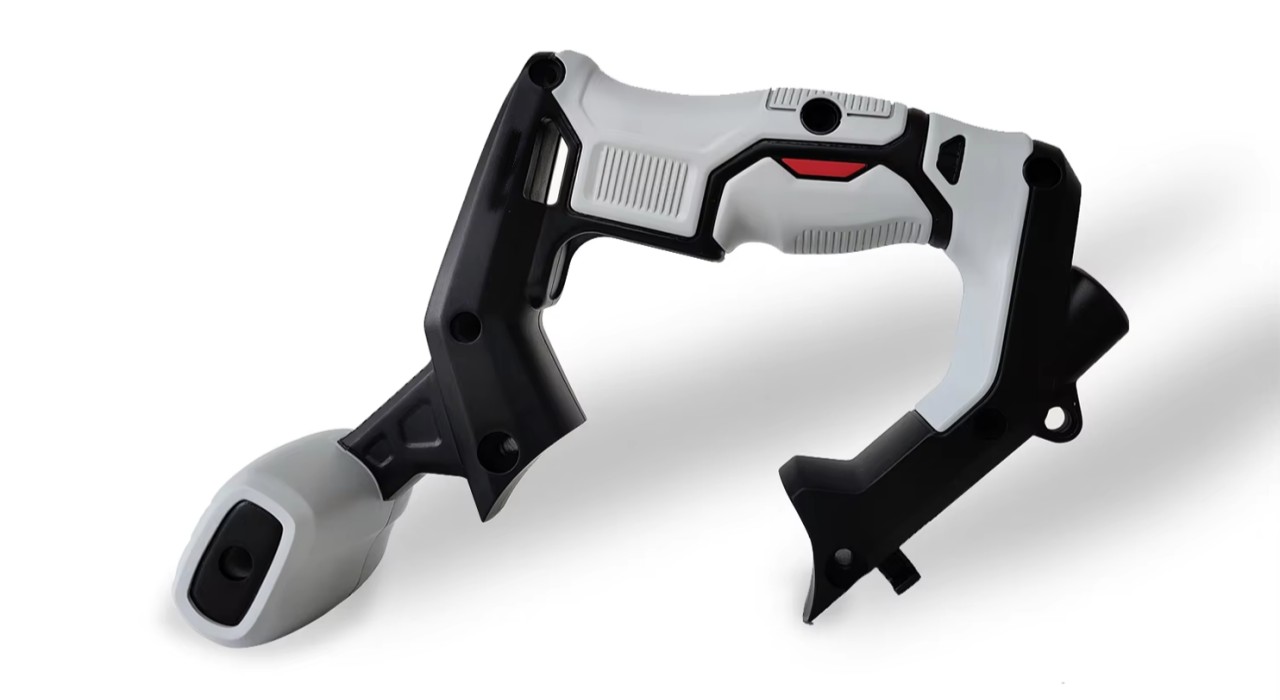
Las carcasas y cubiertas protegen los cables, motores y componentes electrónicos del interior de los robots. Mantienen alejado el polvo, previenen impactos y reducen el desgaste diario. Ya sea un robot colaborativo, un brazo robótico industrial o un robot móvil autónomo que se desplaza por un almacén concurrido, esta capa de protección es esencial.
La impresión 3D tiene claras ventajas para estas piezas porque cada plataforma robótica tiene su propia forma única. Puede obtener carcasas personalizadas que coincidan exactamente con el cuerpo de la máquina, producidas en pequeños lotes sin asumir el costo de los moldes de inyección. El peso se reduce mientras la protección interna permanece completamente en su lugar.
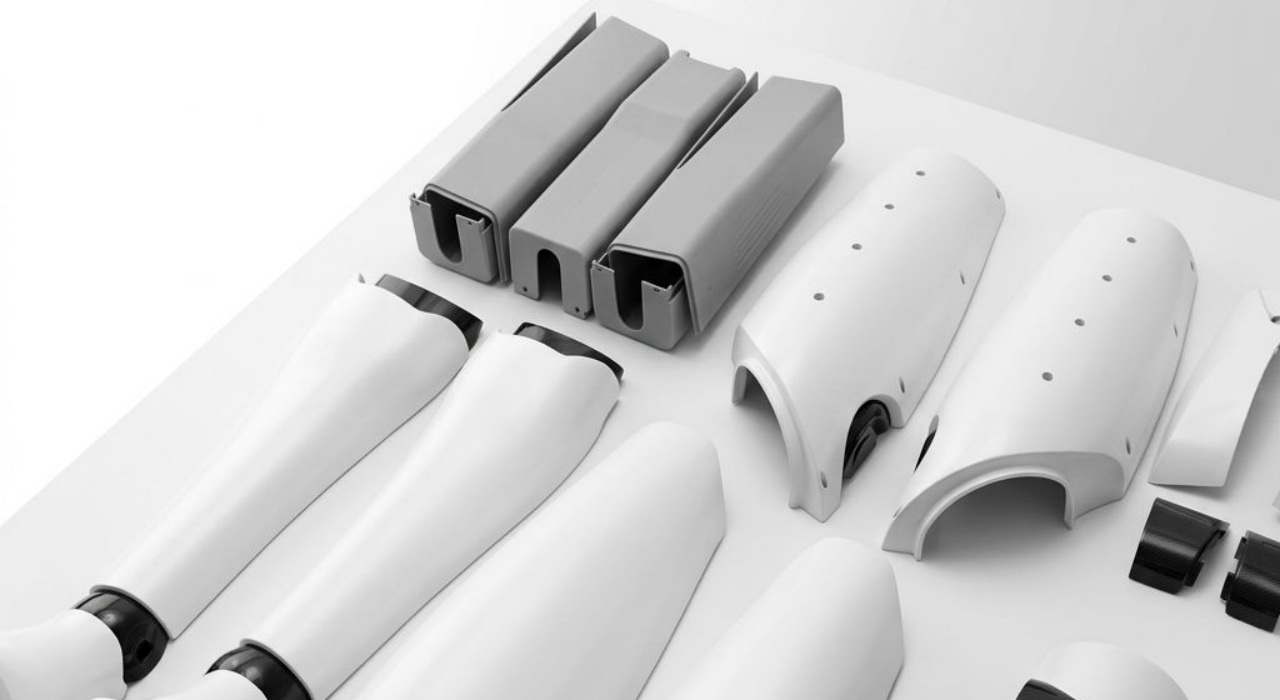
Si maneja una línea de producción, sabrá cuán críticos son los accesorios y las plantillas para la producción. Los accesorios de montaje, las plantillas de inspección y las herramientas de posicionamiento deben sujetar las piezas de trabajo con precisión. Y el plazo de entrega para el mecanizado de metales a menudo no puede mantenerse al día.
Las herramientas impresas en 3D cambian esta situación. Cuesta menos que los accesorios metálicos mecanizados y se entrega más rápido. Cuando el proceso cambia, puedes modificarlo de inmediato. Si un dispositivo necesita un nuevo punto de sujeción o diferentes posiciones de los orificios, simplemente actualizamos el archivo e imprimimos otro. No es necesario volver a colocar la pieza de aluminio en la máquina CNC.

Los robots modernos llevan cada vez más sensores. Cada sensor necesita un soporte que se ajuste con precisión. Los soportes de la cámara, los soportes LiDAR y las carcasas de la caja de control deben coincidir con el diseño real del hardware y las rutas de enrutamiento de los cables.
La impresión 3D nos permite fabricar piezas con estructuras internas complejas. Estas estructuras suelen ser difíciles de lograr con el mecanizado tradicional. Al mismo tiempo, mantiene el peso general ligero. Cada dimensión está preestablecida en el archivo CAD. Los soportes del sensor pueden encajar perfectamente en su lugar durante la instalación. No necesita cuñas ni ajustes manuales en la línea de montaje.

No todos los procesos de impresión 3D se adaptan a todas las piezas de los robots. A continuación comparamos las principales tecnologías y vemos qué papel puede desempeñar cada una en la producción de robots.
Multi Jet Fusion (MJF) es nuestro proceso de referencia para imprimir piezas de robots que necesitan manejar condiciones de trabajo reales. El nailon HP PA12 imprime piezas con alta resistencia y durabilidad duradera. Las propiedades mecánicas son isotrópicas, lo que significa que funcionan bien en todos los ejes, no sólo en uno.
MJF también tiene una clara ventaja en la producción a escala. Esto es más importante cuando necesita varias piezas idénticas. Lo utilizamos para fabricar pinzas de robot, piezas mecánicas y piezas de uso final listas para la producción. En estas aplicaciones, la consistencia de la calidad dentro del lote es tan crítica como la resistencia de cada pieza individual.
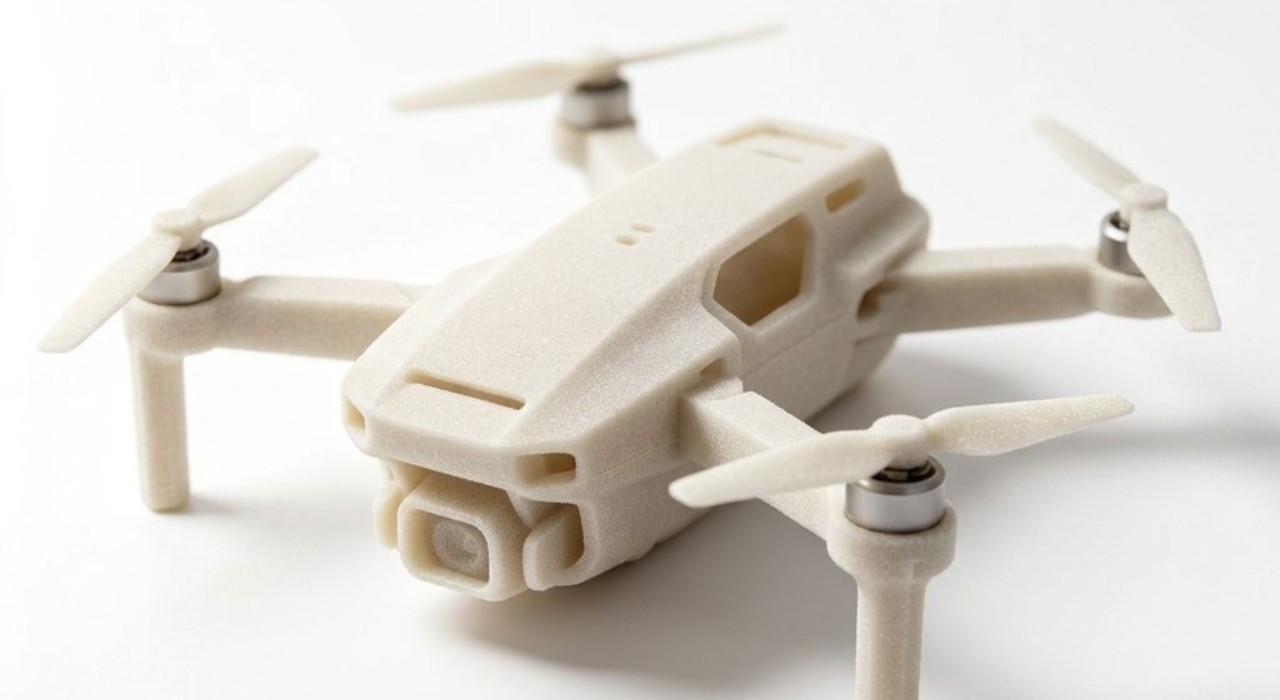
Cuando la precisión y el acabado de la superficie son más importantes que la pura resistencia mecánica, la impresión estereolitográfica SLA suele ser la mejor opción. Funciona bien para prototipos de apariencia, piezas pequeñas de precisión y modelos iniciales de prueba de concepto. Permite a los clientes o a los tomadores de decisiones ver algo parecido al resultado final y dar su opinión.
Las impresiones SLA tienen superficies lisas y detalles finos. Esto le facilita detectar problemas de diseño antes de la producción. Su precisión dimensional también es muy alta, por lo que las piezas pequeñas pueden encajar exactamente como se espera.
La sinterización selectiva por láser (SLS) funciona bien para prototipos funcionales y piezas ligeras con geometrías complejas. Durante la impresión, el polvo circundante sostiene naturalmente la pieza. Por tanto, SLS no necesita estructuras de soporte adicionales. Esto le otorga un nivel de libertad de diseño que otros procesos no pueden igualar.
Esta característica hace que SLS sea especialmente adecuado para piezas personalizadas con canales internos, paredes delgadas o funciones de entrelazado. En el diseño de robots, este tipo de estructuras son muy comunes. El objetivo es reducir el peso al máximo sin sacrificar la fuerza.
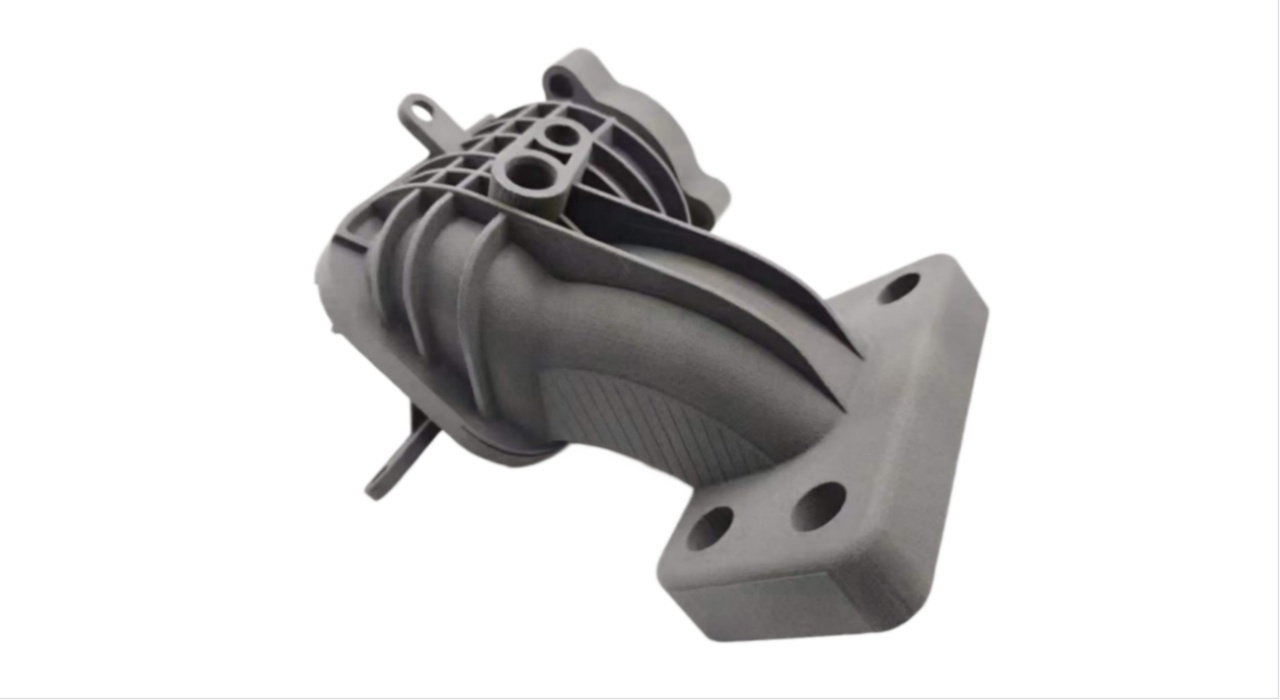
Cuando un componente enfrenta cargas mecánicas elevadas, temperaturas extremas o estándares de rendimiento estrictos, la impresión 3D en metal se convierte en la tecnología adecuada. Es común en robots aeroespaciales, robots industriales de servicio pesado y equipos de automatización que funcionan en entornos hostiles.
La aleación de aluminio, el acero inoxidable y la aleación de titanio son los tres metales más utilizados en la impresión 3D de metales. Cada uno tiene sus propios puntos fuertes en cuanto a resistencia, peso y resistencia a la corrosión. Se adaptan a diferentes condiciones de trabajo.
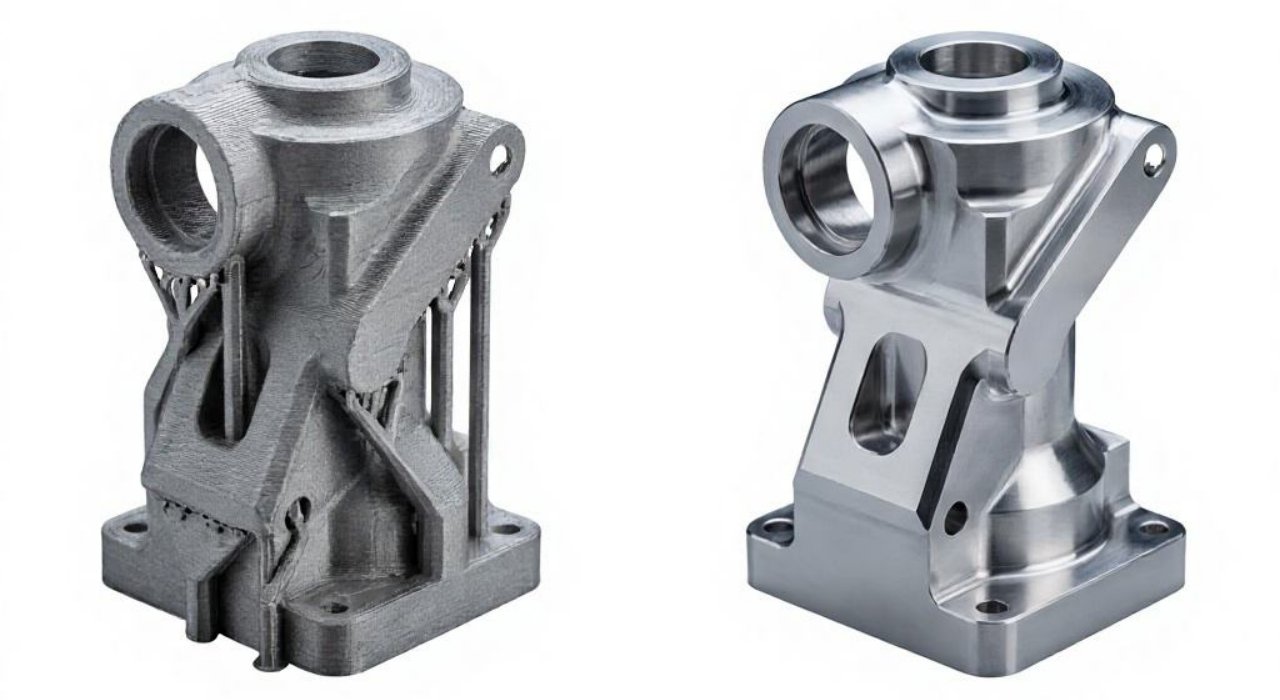
Más allá de su impacto en las piezas individuales, la impresión 3D también cambia la economía general y las posibilidades de diseño de la fabricación de robots.
El desarrollo de productos robóticos siempre tiene que lidiar con costos y tiempo. Antes de implementar la solución, los métodos de fabricación tradicionales a menudo le hacen pagar estos costos ocultos:
La impresión 3D elimina la mayoría de estos costos. No hay que invertir en moldes. El cambio entre diferentes piezas casi no requiere configuración. El tiempo de espera desde el diseño hasta la pieza terminada se reduce considerablemente. Cuando se desarrollan múltiples variantes de robots o se itera un diseño repetidamente, estos ahorros rápidamente se vuelven significativos.
El peso es uno de los factores más importantes que afectan el rendimiento del robot. La impresión 3D le brinda una libertad de diseño que la fabricación tradicional simplemente no puede igualar. A continuación se muestran algunas técnicas de diseño ligero que utilizamos con frecuencia:
Para los robots, las piezas más ligeras significan un movimiento más rápido, un menor uso de energía y una mejor eficiencia general. Esta es una ventaja real para los brazos robóticos de recogida y colocación de alta velocidad.
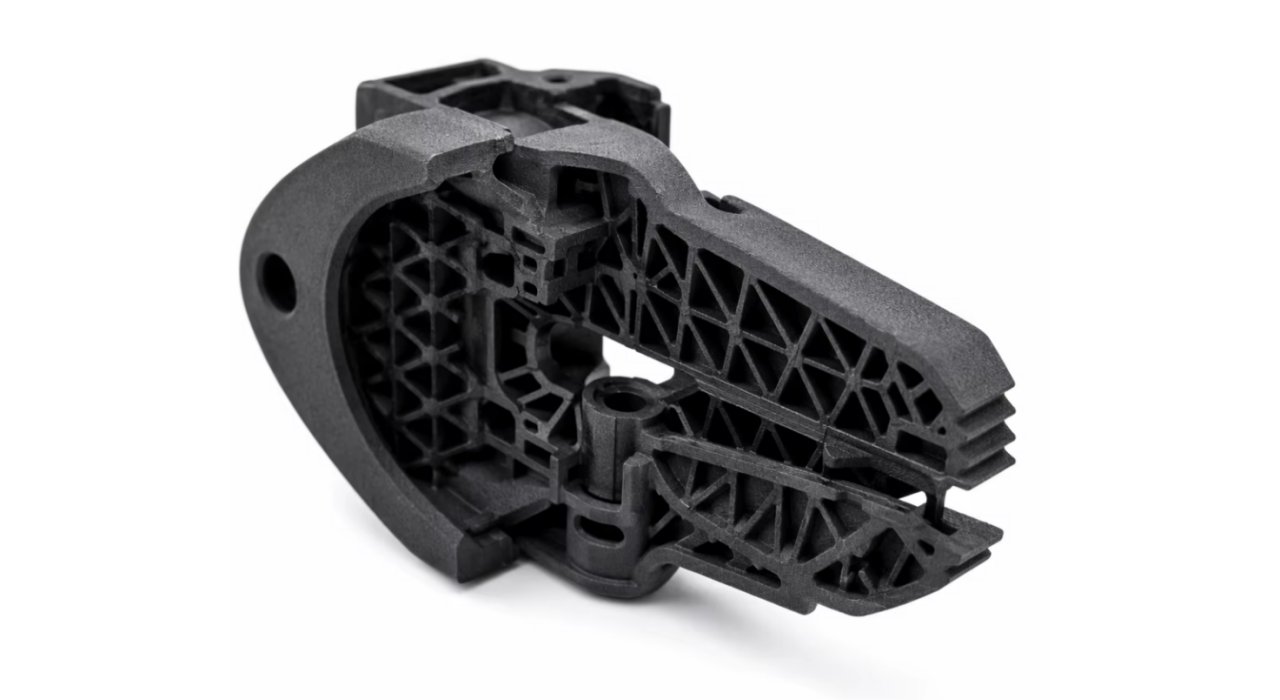
La mayoría de los proyectos de robots no necesitan miles de piezas idénticas. Son muy habituales pedidos de 10, 50 o 100 unidades. Y esta cantidad se sitúa justo en un incómodo término medio para la fabricación tradicional.
El moldeo por inyección y la fundición a presión sólo son económicos en grandes volúmenes. En la producción de bajo volumen, se vuelven antieconómicos porque el costo del molde se reparte entre muy pocas piezas. La impresión 3D no tiene esa cantidad mínima de pedido. Está fabricado exactamente para este tipo de producción de bajo volumen y altamente personalizada. Le permite pagar sólo por las piezas que realmente necesita.
La impresión 3D no es adecuada para todas las piezas. Comprender sus límites es el primer paso para utilizarlo correctamente. Estos son los problemas a los que prestamos atención en los proyectos de robots y cómo podemos ayudarle a evitar errores comunes.
Elegir material únicamente por precio es uno de los errores más comunes en la fabricación de robots. La elección correcta considera cómo se utilizará realmente la pieza. Antes de elegir, piensa en estos factores:
Una pinza que realizará miles de ciclos necesita nailon PA12. Una pieza que es sólo para revisión de apariencia puede usar una resina más barata. La clave para que las piezas impresas funcionen como se espera es hacer coincidir el material con el entorno de trabajo real, no sólo con la forma de la pieza.
Tipo de pieza | Condiciones de trabajo | Material recomendado |
Pinzas y piezas portantes | Estrés mecánico repetido | nailon PA12 |
Modelos de apariencia y concepto. | Solo revisión visual | resina de ingeniería |
Componentes de alto calor o alta carga | Temperatura extrema o estrés. | Metal (aluminio, acero inoxidable, titanio) |
Soportes estructurales y carcasas. | Carga moderada, prioridad ligera. | Polvo de nailon SLS |
Los diseños que funcionan bien para el mecanizado CNC o el moldeo por inyección no siempre se transfieren directamente a la impresión 3D. Hacer algunos ajustes antes de enviarlas a producción puede marcar una gran diferencia en la calidad de las piezas:
Las piezas recién salidas de una impresora 3D no siempre están listas para su uso final. Esto es especialmente cierto en la robótica industrial y comercial, donde tanto la apariencia como la durabilidad son importantes. El posprocesamiento suele ser una parte esencial del proceso de producción.
Estos pasos de posprocesamiento mejoran el aspecto de las piezas visibles. Mejoran la durabilidad de las piezas que se enfrentan al desgaste. También mejoran el rendimiento funcional, como reducir la fricción en superficies móviles o sellar piezas contra la humedad.
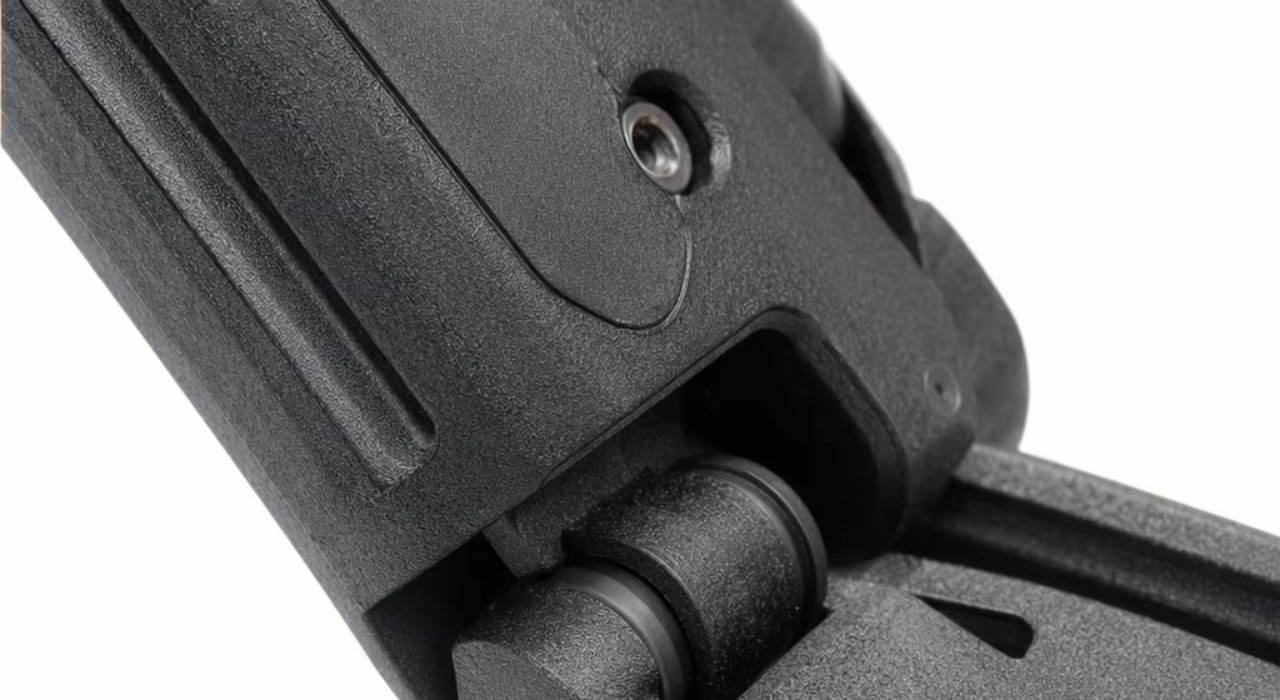
Xunjie lleva mucho tiempo prestando servicios a empresas de robótica y automatización. Nuestras capacidades cubren la impresión de nailon MJF y SLS, resina de estereolitografía SLA, impresión de metal SLM, plástico FDM, fundición al vacío y mecanizado CNC.
Ya sea que necesite un prototipo entregado el mismo día o un proveedor confiable para la producción continua, podemos ayudarlo a elegir el proceso y el material adecuados para sus piezas. Si lo necesitas, envíanos tus archivos CAD y hablemos de tu próximo proyecto de robot.
1. Los equipos de automatización se preocupan mucho por el diseño liviano. ¿Puede la impresión 3D lograr un peso ligero?
A través del relleno de la red y la optimización de la topología, la impresión 3D puede crear estructuras de red huecas en cavidades internas que el CNC tradicional no puede ahuecar. La rigidez no disminuye, pero el peso se puede reducir entre un 30% y un 60%. Con cargas más ligeras, los robots pueden moverse más rápido y utilizar menos energía.
2. Además de fabricar prototipos, ¿hay piezas de robots fabricadas con impresión 3D y utilizadas directamente en los productos finales?
Cada vez es más común. Soportes de suspensión AGV, carcasas de robots SCARA, cubiertas para brazos de robots colaborativos, muchos de ellos ya se fabrican directamente con impresión 3D. Estas piezas suelen venir en pequeños lotes y en muchas variedades. También desea integrar clips, canales de cableado y etiquetas, todo de una sola vez. A los procesos tradicionales les resulta difícil satisfacer todas estas necesidades de integración. La impresión 3D puede convertirlos en una sola pieza. Ahorra muchos pasos de montaje.
3. ¿Pueden las piezas de robots impresas en 3D cumplir con los requisitos de resistencia para un uso industrial a largo plazo?
Esta preocupación ahora puede dejarse de lado en el aspecto material. Las impresiones continuas de nailon reforzado con fibra de carbono pueden igualar la resistencia a la tracción de la aleación de aluminio fundido a presión. Las piezas de aleación de titanio y acero inoxidable obtenidas mediante impresión 3D de metal también aparecen cada vez más en las juntas de carga y en las piezas estructurales de los brazos robóticos. Las piezas diseñadas mediante optimización topológica funcionan de manera bastante estable en pruebas de vibración y fatiga, sin mostrar diferencias obvias con las piezas mecanizadas.
4. ¿ Cómo utilizar la libertad de diseño de la impresión 3D para mejorar el rendimiento general al diseñar piezas de robots?
Durante la etapa de diseño, puede superar los límites de los procesos tradicionales. Elementos como clips de arnés, canales de cableado y nervaduras ligeras se pueden integrar directamente en una sola pieza. Este tipo de integración funcional no solo reduce la cantidad de piezas y trabajos de ensamblaje, sino que también crea una mejor ruta de transferencia de carga para conectores de brazos robóticos o carcasas de juntas.
5. En entornos de automatización limpios o químicamente resistentes, ¿qué tipo de soluciones de piezas puede proporcionar la impresión 3D?
Puede elegir materiales termoplásticos de alto rendimiento que tengan una resistencia inherente a la corrosión, como PEEK o PEKK. Estos se pueden imprimir directamente en conectores de extremo de brazo de robot o soportes dentro de módulos de manipulación de fluidos químicos. Estos materiales pueden soportar la mayoría de los ambientes ácidos y alcalinos y la esterilización repetida. También cumplen con los estrictos requisitos de las salas blancas en cuanto a baja desgasificación y liberación de partículas. En comparación con las piezas mecanizadas de acero inoxidable, tienen claras ventajas en cuanto a reducción de peso e integración estructural.
Contactar proveedor


Privacy statement: Your privacy is very important to Us. Our company promises not to disclose your personal information to any external company with out your explicit permission.
Fill in more information so that we can get in touch with you faster
Privacy statement: Your privacy is very important to Us. Our company promises not to disclose your personal information to any external company with out your explicit permission.